Making autonomous driving accessible to all with Unity: TIER IV’s AWSIM open-source simulator

Trang web này đã được dịch bằng máy để thuận tiện cho bạn. Chúng tôi không thể đảm bảo tính chính xác hoặc độ tin cậy của nội dung được dịch. Nếu bạn có thắc mắc về tính chính xác của nội dung được dịch, vui lòng tham khảo phiên bản tiếng Anh chính thức của trang web.
TIER IV đang nỗ lực làm cho công nghệ lái xe tự động trở nên dễ tiếp cận với tất cả mọi người bằng cách mở rộng quá trình phát triển để cải thiện khả năng tiếp cận và khả năng mở rộng quy mô. Để hiện thực hóa tầm nhìn đó, công ty đã xây dựng AWSIM , một trình mô phỏng mã nguồn mở được phát triển bằng Unity , giúp các nhóm thử nghiệm, xác nhận và tối ưu hóa Autoware - phần mềm lái xe tự động mã nguồn mở - trong một môi trường thực tế và hiệu quả hơn.
Trong cuộc phỏng vấn này, trưởng nhóm phát triển AWSIM, Takatoki Makino, giải thích lý do TIER IV chọn Unity, cách nhóm xây dựng trình mô phỏng chuyên dụng cho lái xe tự động và cách AWSIM đang giúp mở rộng hệ sinh thái Autoware đồng thời giảm sự phụ thuộc vào các thử nghiệm thực tế tốn kém.
Những điểm chính cần ghi nhớ
- TIER IV đã xây dựng AWSIM, một trình mô phỏng lái xe tự động mã nguồn mở được phát triển bằng Unity để cung cấp một môi trường mô phỏng thực tế, tương thích với Autoware cho việc thử nghiệm và xác nhận.
- Unity cho phép phát triển nhanh hơn, mô phỏng lái xe tự động hiệu suất cao và tính linh hoạt trên các quy trình làm việc dựa trên Linux và Ubuntu được các nhóm Autoware sử dụng.
- AWSIM giúp giảm bớt rào cản trong việc áp dụng mô phỏng, mở rộng hệ sinh thái Autoware và giảm sự phụ thuộc vào việc thử nghiệm xe thực tế tốn kém và tiềm ẩn nhiều rủi ro.
Những hạn chế của các phương pháp truyền thống
Việc phát triển phần mềm lái xe tự động đòi hỏi môi trường mô phỏng có thể xác thực chính xác hành vi, hiệu suất cảm biến và tương tác hệ thống ở quy mô lớn trước khi thử nghiệm trên đường. Việc thử nghiệm thực tế với xe cộ và các đường đua chuyên dụng rất tốn kém, mất nhiều thời gian và tiềm ẩn nhiều rủi ro về an toàn.
Nhưng khi TIER IV đánh giá các hệ thống mô phỏng hiện có vào năm 2020, họ phát hiện ra rằng chúng không được thiết kế để đáp ứng nhu cầu của phần mềm lái xe tự động như Autoware. Nhiều hệ thống dựa vào các giao thức độc quyền thay vì giao tiếp tương thích với ROS2, khiến việc tích hợp thực tế trở nên khó khăn và làm tăng nỗ lực cần thiết để chuyển đổi giữa môi trường mô phỏng và môi trường xe thực tế.
Những hạn chế về mặt kỹ thuật đã tạo thêm khó khăn. Một số trình mô phỏng xử lý dữ liệu LiDAR trên CPU, làm giảm tốc độ và độ chính xác, trong khi những trình mô phỏng khác lại thiếu các khả năng thiết yếu cần thiết cho quy trình lái xe tự động, bao gồm khả năng nhận diện tín hiệu giao thông đáng tin cậy tại các giao lộ phức tạp. Do đó, TIER IV không tìm thấy bất kỳ trình mô phỏng nào hỗ trợ toàn bộ quy trình mô phỏng Autoware từ đầu đến cuối.
AWSIM được sử dụng làm môi trường tham chiếu.
Thay vì ghép nối nhiều công cụ không hoàn chỉnh, TIER IV đã chọn xây dựng trình mô phỏng riêng của mình: AWSIM. AWSIM là một trình mô phỏng lái xe tự động mã nguồn mở được xây dựng bằng Unity và được thiết kế như một môi trường tham chiếu cho Autoware. Được phát triển bằng Unity, nó tích hợp liền mạch với Autoware và hỗ trợ mô hình phát triển mở hơn cho hệ sinh thái lái xe tự động rộng lớn hơn.
Việc lựa chọn nền tảng mã nguồn mở là một quyết định chiến lược. Bằng cách làm cho AWSIM trở nên minh bạch và dễ tiếp cận, TIER IV đã tạo ra một môi trường nơi các công ty, nhà nghiên cứu và nhà phát triển có thể dễ dàng tham gia, đóng góp và xây dựng dựa trên một triển khai tham chiếu chung.
AWSIM cũng giúp giảm bớt thời gian học hỏi cho các nhóm khi áp dụng Autoware. Các mô phỏng demo được tích hợp sẵn giúp việc kết nối trình mô phỏng và bắt đầu chạy các quy trình làm việc từ đầu đến cuối trở nên dễ dàng hơn mà không cần thực hiện các bước thiết lập phức tạp thường yêu cầu để cấu hình cảm biến, bản đồ và kịch bản. Theo cách này, AWSIM không chỉ đóng vai trò là một trình mô phỏng mà còn là một tài liệu tham khảo thực tiễn về cách xây dựng môi trường mô phỏng tương thích với Autoware.
Ông Makino cho biết, “Trong thời gian tới, AWSIM sẽ vạch ra một lộ trình làm tài liệu tham khảo cho các công ty và trường đại học tham gia vào lĩnh vực lái xe tự động, những đơn vị đang tìm cách phát triển các hệ thống mô phỏng nhằm kết nối với Autoware.” Tôi hy vọng điều này sẽ dẫn đến nhiều sự hợp tác khác nhau trong tương lai.”
Năm lý do Unity được chọn làm công cụ phát triển

Chú thích ảnh: Màn hình phát triển AWSIM
Để xây dựng AWSIM, TIER IV cần một nền tảng phát triển có thể hỗ trợ mô phỏng độ chính xác cao, quy trình làm việc phức tạp của cảm biến, tích hợp bên ngoài và khả năng lặp lại nhanh chóng từ nguyên mẫu đến sản phẩm hoàn chỉnh. Sau khi cân nhắc các lựa chọn, nhóm đã chọn Unity vì năm lý do chính:
1. Phát triển và tạo mẫu nhanh hơn
Các tính năng vật lý, kết xuất và quản lý cảnh tích hợp sẵn của Unity đã giúp TIER IV tập trung nhiều hơn vào triển khai và ít hơn vào thiết lập nền tảng. Theo ông Makino, môi trường dựa trên C# của Unity cũng hỗ trợ quá trình nghiên cứu và phát triển nhanh hơn trong các thí nghiệm về cảm biến và hành vi của phương tiện.
2. Sự cân bằng tốt giữa các khả năng cốt lõi và nâng cao.
TIER IV đánh giá cao sự kết hợp giữa các công cụ nền tảng hoàn thiện và khả năng mở rộng của Unity, bao gồm các công nghệ như bộ công nghệ hướng dữ liệu (DOTS) và Scriptable Render Pipeline (SRP) , hỗ trợ tối ưu hóa và tùy chỉnh nâng cao hơn.
3. Hiệu năng và tính linh hoạt ở quy mô lớn
Mô phỏng lái xe tự động đặt ra những yêu cầu khắt khe đối với việc dựng hình và xử lý đối tượng. Unity mang lại cho nhóm sự linh hoạt để tinh chỉnh chất lượng hoặc hiệu suất và quản lý hiệu quả số lượng lớn các đối tượng chuyển động như xe cộ và người tham gia giao thông.
4. Một hệ sinh thái rộng lớn và nguồn nhân tài dồi dào.
Lượng người dùng khổng lồ, tài liệu phong phú, nguồn hỗ trợ dồi dào và phạm vi ứng dụng rộng rãi của Unity ngoài lĩnh vực game đã giúp TIER IV dễ dàng tiếp cận kiến thức, giải quyết vấn đề và tuyển dụng nhân tài có kinh nghiệm về Unity .
5. Hỗ trợ đa nền tảng cho phát triển mở
Vì AWSIM là mã nguồn mở, nên khả năng truy cập rất quan trọng. Việc Unity hỗ trợ Linux khiến nó trở nên rất phù hợp với môi trường phát triển dựa trên Ubuntu được Autoware và AWSIM sử dụng, bao gồm cả các quy trình CI và quy trình làm việc dựa trên container.
Những thách thức của phần mềm mã nguồn mở và trình mô phỏng lái xe tự động
Việc xây dựng một trình mô phỏng mã nguồn mở cho lái xe tự động đã đặt ra một loạt thách thức kỹ thuật và vận hành riêng biệt cho TIER IV và cộng đồng Autoware nói chung. Vì AWSIM sẽ được cung cấp công khai, TIER IV phải hoạt động trong khuôn khổ các thư viện tương thích với mã nguồn mở và các tài nguyên bên ngoài.
Để giải quyết vấn đề này, TIER IV đã hợp tác với Robotec.ai, một thành viên của nhóm ngành Autoware Foundation , để phát triển và sử dụng các thư viện như ros2-for-unity và Robotec-GPU-Lidar . Những cải tiến này đã giúp hỗ trợ xử lý ROS2 gốc trong Unity và mô phỏng LiDAR dựa trên dò tia bằng NVIDIA OptiX, chuyển quá trình xử lý LiDAR từ CPU sang GPU.
Nhóm cũng phải giải quyết các yêu cầu phát triển đặc thù của Ubuntu. Vì Autoware chạy trên Ubuntu, nên AWSIM cũng cần phải làm như vậy, ngay cả khi việc hỗ trợ thiết bị ngoại vi còn hạn chế hoặc không được ghi chép đầy đủ. Trong những trường hợp như bộ điều khiển vô lăng thiếu hỗ trợ Ubuntu gốc, TIER IV đã phát triển các trình điều khiển tùy chỉnh để khắc phục vấn đề và duy trì tính nhất quán của các thiết lập Mô phỏng Phần cứng Trong Vòng lặp (HILS).
“Việc sử dụng các công cụ phát triển game như Unity cho quá trình phát triển nhanh chóng cực kỳ hiệu quả cho mục đích công nghiệp và nghiên cứu.”

Takatoki Makino - TIER IV
Simulation EngineerGiải pháp cho những thách thức chính

Chú thích ảnh: Hiển thị hình ảnh đầu ra Unity bằng cảm biến máy ảnh thực tế.
Kết xuất đa camera
Mô phỏng lái xe tự động đặt ra những yêu cầu về hiệu năng vượt xa các ứng dụng 3D tương tác thông thường vì mỗi khung hình phải cung cấp dữ liệu cho nhiều cảm biến độ phân giải cao trong thời gian thực. Trong một số kịch bản AWSIM, TIER IV cần vận hành đồng thời tám camera trở lên trong khi vẫn duy trì độ chính xác của cảm biến, một yêu cầu khiến các kỹ thuật tối ưu hóa tiêu chuẩn không đủ hiệu quả nếu không được tinh chỉnh tùy chỉnh.
Sử dụng Unity, nhóm đã phát triển một bộ các tối ưu hóa chuyên biệt để quản lý tải trọng này. Các biện pháp này bao gồm việc hiển thị xen kẽ trên các camera để giảm hiện tượng giật hình, điều khiển tỷ lệ thời gian để phân bổ nhiều tài nguyên hơn cho mỗi khung hình, tối ưu hóa tài nguyên và tính linh hoạt của quy trình kết xuất trong cùng một dự án để cân bằng giữa độ chính xác và tốc độ khung hình.
Mô phỏng phần cứng trong vòng lặp
TIER IV cũng sử dụng các công cụ như hệ thống tác vụ Unity và PhysX để cải thiện hiệu suất thời gian thực cho mô phỏng phương tiện, giao thông và người đi bộ. Để hỗ trợ mô phỏng phần cứng trong vòng lặp, nhóm đã tiến thêm một bước nữa, phân tích các gói dữ liệu cảm biến thô và tái tạo đầu ra tương đương từ Unity để họ có thể thử nghiệm với các ECU và thiết lập cảm biến camera trong vòng lặp trước khi triển khai lên các phương tiện thử nghiệm.
“Việc loại bỏ các đối tượng không cần thiết và sử dụng LOD trong quá trình phát triển game thông thường có thể làm thay đổi các đối tượng xung quanh, điều này có thể ảnh hưởng đến dữ liệu cảm biến mà chúng ta thu thập được. Đó là lý do tại sao chúng tôi cần đưa ra một số ý tưởng để đạt được hiệu quả mong muốn.”
Takatoki Makino - TIER IV
Simulation EngineerPhát triển hàm bằng cách sử dụng thư viện
TIER IV đã mở rộng Unity hơn nữa thông qua các thư viện tùy chỉnh và được phát triển chung. Nhóm đã xây dựng khả năng dò tia LiDAR bằng NVIDIA OptiX, kết nối nó với Unity như một plugin gốc và sử dụng nó để tạo bản đồ đám mây điểm cho quy trình định vị tự động của Autoware. Họ cũng sử dụng VFX Graph để mô phỏng các hiệu ứng thời tiết như mưa và tuyết, bao gồm cả nhiễu hình ảnh mà các điều kiện này gây ra cho dữ liệu camera và LiDAR.
Nhờ thư viện ros2-for-unity, TIER IV có thể làm việc trực tiếp hơn với DDS và các thiết lập liên quan đến ROS2 bên trong Unity, giúp thống nhất việc quản lý thời gian trên toàn bộ hệ thống mô phỏng và tái tạo các mô hình giao tiếp độ trễ thấp gần giống với những mô hình được sử dụng trong các phương tiện thực tế trên đường.
“'ros2-for-unity' cho phép sử dụng trực tiếp các định dạng tin nhắn và giao thức truyền thông có độ trễ thấp và thông lượng cao được sử dụng trong các ô tô thực tế, giúp chúng ta tái tạo các mô phỏng càng giống với ô tô thực tế càng tốt.”
Takatoki Makino - TIER IV
Simulation EngineerNhững phát triển của AWSIM góp phần cải thiện Autoware.

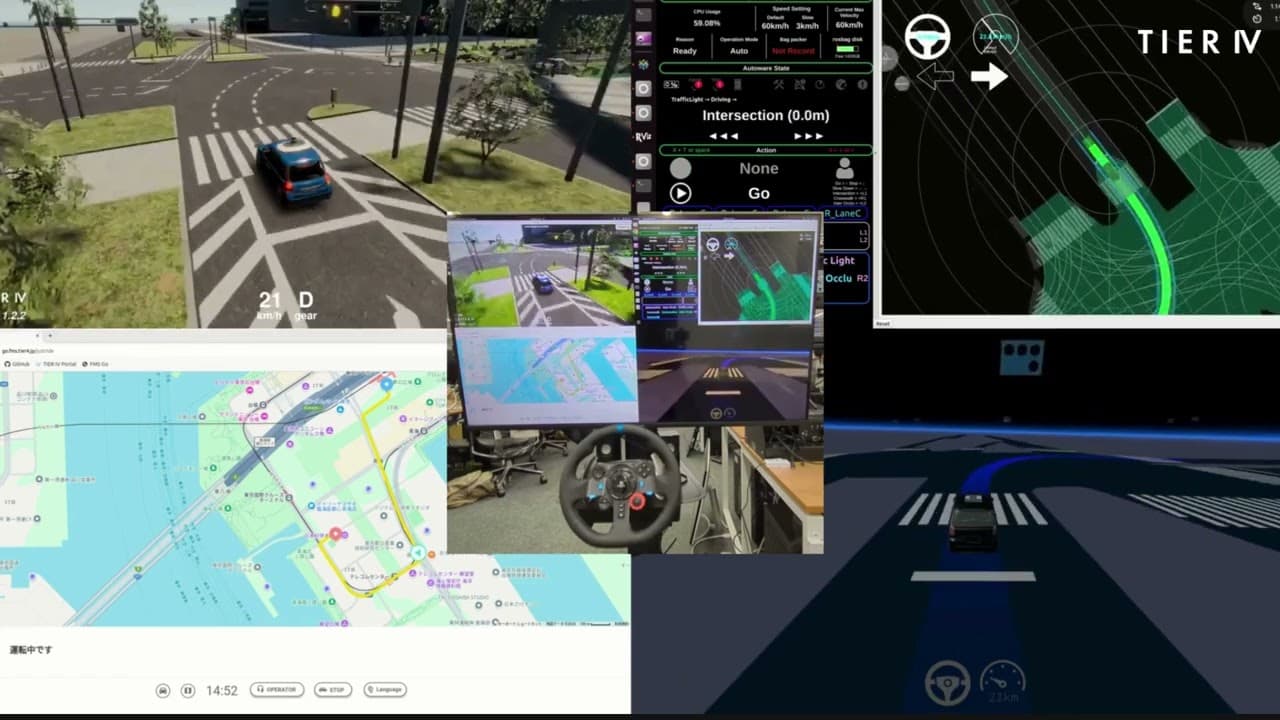
Chú thích ảnh: Mô phỏng tích hợp, bao gồm các công cụ Autoware ngoại vi - Góc trên bên trái: AWSIM, Góc trên bên phải: Autoware, Góc dưới bên trái: Lộ trình lái xe, phía dưới bên phải: Ứng dụng trên xe
AWSIM đã mang lại giá trị cho cả hệ sinh thái Autoware bên ngoài và quy trình phát triển nội bộ của TIER IV. Trước khi ra mắt, việc chạy mô phỏng đòi hỏi kiến thức chuyên sâu về cả Autoware và chính phần mềm mô phỏng, tạo ra rào cản gia nhập cao cho người tham gia mới. AWSIM đã giảm bớt rào cản đó bằng cách giúp các nhà phát triển dễ dàng bắt đầu và chạy mô phỏng hơn thông qua các hướng dẫn và quy trình làm việc được tích hợp sẵn, thể hiện toàn bộ quy trình Autoware.
Tính dễ tiếp cận đó đã giúp mở rộng việc áp dụng. AWSIM cũng đã được sử dụng trong vòng sơ loại Cuộc thi AI Challenge do Hiệp hội Kỹ sư Ô tô Nhật Bản tổ chức, giúp hàng trăm người tham gia mỗi năm tiếp xúc với hệ sinh thái Autoware và góp phần thúc đẩy sự phát triển cộng đồng xung quanh lĩnh vực lái xe tự động mã nguồn mở.
Về nội bộ, AWSIM đã cải thiện hiệu quả phát triển bằng cách hỗ trợ đánh giá toàn diện trước khi phát hành Autoware và giảm sự phụ thuộc vào các phương tiện thực tế để xác thực và gỡ lỗi sớm, đặc biệt là đối với các chức năng dựa trên camera như giữ làn đường và nhận dạng tín hiệu giao thông.
Tác động của AWSIM không chỉ dừng lại ở việc nâng cao hiệu quả kiểm thử nội bộ mà còn mở rộng sang phạm vi xác thực rộng hơn trong toàn ngành. Năm 2025, dự án đã được vinh danh là người chiến thắng Giải thưởng Sáng tạo Công nghiệp tại Lễ trao giải Unity lần thứ 17, khẳng định thành công của TIER IV trong việc thúc đẩy lĩnh vực xe tự hành thông qua mô phỏng mã nguồn mở, dễ tiếp cận.
“Thành tựu quan trọng nhất của AWSIM là nó cho phép chúng ta tạo một môi trường mà bất kỳ ai cũng có thể kết nối trình mô phỏng với Autoware chỉ bằng cách xem các hướng dẫn của AWSIM.”
Takatoki Makino - TIER IV
Simulation EngineerTương lai của AWSIM
Nhìn về phía trước, TIER IV dự định tiếp tục phát triển AWSIM như một mô phỏng song sinh kỹ thuật số tham chiếu cho các dự án của Autoware. Một mục tiêu chính là sử dụng các bản sao có độ chính xác cao của các địa điểm thử nghiệm chứng minh tính khả thi để tạo ra hàng chục nghìn km dữ liệu lái xe, cho phép đánh giá quy mô lớn hơn mà không chỉ dựa vào thử nghiệm trên xe thực tế.
Đối với TIER IV, điều đó có nghĩa là nhiều hơn việc chỉ cải thiện chất lượng mô phỏng. Điều này hỗ trợ một tầm nhìn rộng lớn hơn: tăng cường độ tin cậy của Autoware, mở rộng cộng đồng toàn cầu và tiến gần hơn đến một hệ sinh thái lái xe tự động mở với phạm vi toàn cầu dành cho các nhà phát triển, nhà nghiên cứu và đối tác trong ngành.


