
TIER IV 致力于通过开放开发来提高自动驾驶技术的可及性和可扩展性,从而make所有人都能使用自动驾驶技术。为了支持这一愿景,该公司开发了AWSIM ,这是一个使用Unity开发的开源simulator,可以帮助团队在更真实、更高效的环境中测试、验证和优化Autoware (开源自动驾驶软件)。
在本次采访中,AWSIM 开发负责人牧野孝时解释了 TIER IV 为什么选择Unity,团队如何构建一个专为自动驾驶量身定制的simulator,以及 AWSIM 如何帮助扩展 Autoware 生态系统,同时减少对昂贵的现实世界测试的依赖。
重要信息
- TIER IV 开发了 AWSIM,这是一个使用Unity开发的开源自动驾驶simulator,旨在提供一个逼真的、与 Autoware 兼容的模拟环境,用于测试和验证。
- Unity为 Autoware 团队使用的基于 Linux、以 Ubuntu 为中心的各种工作流程提供了更快的开发速度、高性能的自动驾驶模拟和更大的灵活性。
- AWSIM 降低了仿真技术的应用门槛,扩展了 Autoware 生态系统,并减少了对成本高昂、风险大的实体车辆测试的依赖。
传统方法的局限性
开发自动驾驶软件需要模拟环境,以便在进行道路测试之前,缩放地准确验证行为、传感器性能和系统交互。使用车辆和专门赛道进行实际测试成本高昂、耗时费力,并且存在固有的安全风险。
但 TIER IV 在 2020 年评估现有模拟器时发现,这些模拟器并非为 Autoware 等自动驾驶软件的需求而设计。许多系统依赖专有协议而不是与 ROS2 兼容的通信,这使得实际集成变得困难,并增加了在仿真环境和真实车辆环境之间转换所需的工作量。
技术限制造成了额外的摩擦。一些模拟器在CPU上处理 LiDAR 数据,这降低了速度和精度,而另一些模拟器则缺乏自动驾驶工作流程所需的基本功能,包括在复杂路口可靠地识别交通信号。result,TIER IV 找不到任何一款simulator能够支持完整的 Autoware 端到端仿真流程。
AWSIM 作为参考环境
TIER IV 没有选择将多个不完整的工具拼凑在一起,而是选择编译版本自己的simulator:AWSIM。AWSIM 是一个使用Unity构建的开源自动驾驶simulator,旨在作为 Autoware 的参考环境。该软件采用Unity开发,可与 Autoware 无缝集成,并支持更广泛的自动驾驶生态系统的更开放的开发模式。
其开源基础是一项战略选择。通过使 AWSIM 透明且易于访问,TIER IV 创建了一个环境,让公司、研究人员和开发人员能够更轻松地参与、贡献并基于共享的参考实现编译版本。
AWSIM 还能降低团队采用 Autoware 的学习曲线。预集成的演示模拟make连接simulator和开始running端到端工作流程变得更加容易,而无需像通常配置传感器、地图和场景那样进行繁重的设置工作。这样一来,AWSIM 不仅可以作为simulator,还可以作为构建与 Autoware 兼容的仿真环境的实用参考。
牧野先生表示:“展望未来,AWSIM 将制定路线图,作为参与自动驾驶并希望开发旨在与 Autoware 连接的模拟器的公司和大学的参考。”我希望这能促成未来各种不同的合作。
选择Unity作为开发工具的五个原因

图像说明:AWSIM 开发屏幕
为了编译版本AWSIM,TIER IV 需要一个能够支持高保真仿真、复杂传感器工作流程、外部集成以及从(用作动词)构建原型到生产的快速迭代的开发平台。经过评估,团队最终选择Unity 的主要原因有以下五点:
1.更快的开发和原型制作
Unity 内置的物理、渲染和场景管理功能帮助 TIER IV 更专注于实现,而不是基础设置。据牧野先生称,Unity 基于 C# 的环境也支持在传感器和车辆行为实验中更快地进行研发迭代。
2.核心能力与先进能力的强强平衡
TIER IV 重视 Unity 成熟的基础工具和可扩展性,包括面向数据的技术栈 (DOTS)和可脚本化渲染管线 (SRP)等技术,这些技术支持更高级的优化和自定义。
3.规模缩放的性能和灵活性
自动驾驶模拟对渲染和对象处理提出了很高的要求。Unity为团队提供了灵活性,可以调整质量或性能,并有效地管理大量移动对象,例如车辆和交通参与者。
4.庞大的生态系统和人才池
Unity 的庞大用户群、文档、支持资源以及在游戏之外的广泛应用,使得 TIER IV 更容易访问知识、解决问题并招聘具有Unity经验的人才。
5.支持多平台开放式开发
由于 AWSIM 是开源的,因此可访问性至关重要。Unity 对Linux的支持使其非常适合 Autoware 和 AWSIM 使用的基于 Ubuntu 的开发环境,包括 CI 管道和容器化工作流。
开源和自动驾驶模拟器的挑战
为自动驾驶构建开源simulator给 TIER IV 和更广泛的 Autoware 社区带来了设置独特的技术和操作挑战。由于 AWSIM 将公开可用,因此 TIER IV 必须在开源兼容库和外部资源的限制下工作。
为了解决这个问题,TIER IV 与Autoware 基金会行业组的成员 Robotec.ai 合作,开发并使用了ros2-for-unity和Robotec- GPU-Lidar等库。这些功能有助于在Unity中启用原生 ROS2 处理,并使用NVIDIA OptiX 实现基于光线追踪的 LiDAR 模拟,将 LiDAR 处理从CPU卸载到GPU。
团队还必须解决Ubuntu特有的开发需求。由于 Autoware 运行在Ubuntu上,即使外部设备支持有限或没有文档记录,AWSIM 也需要这样做。对于像方向盘控制器这样缺乏Ubuntu原生支持的情况,TIER IV 开发了自定义驱动程序来弥合差距,并保持硬件在环仿真 (HILS) 设置的一致性。
“使用Unity等游戏引擎进行快速开发,对于工业和研究用途来说非常有效。”

Takatoki Makino - TIER IV
Simulation Engineer应对关键挑战的解决方案

图像说明:Imaging Unity使用实际相机传感器输出
多摄像头渲染
自动驾驶模拟对性能的要求远超典型的交互式3D应用,因为每一帧都必须实时地向多个高分辨率传感器提供数据。在某些 AWSIM 场景中,TIER IV 需要同时运行八个或更多摄像头,同时保持传感器的保真度,这一要求使得标准优化技术本身不足以满足需求,必须进行自定义调整。
该团队利用Unity开发了设置专门的优化措施来应对这种负载。这些措施包括:在不同摄像机之间交错渲染以减少峰值;时间尺度控制以在每帧中分配更多资源;资产优化;以及在单个项目中实现渲染管线的灵活性,以平衡精度和帧速率。
硬件在环仿真
TIER IV 还使用了Unity作业系统和 PhysX 等工具来提高车辆、交通和行人模拟的实时性能。为了支持硬件在环仿真,该团队更进一步,分析原始传感器数据包,并从Unity中重现等效输出,以便在部署到测试车辆之前,使用 ECU 和摄像头传感器设置进行环路测试。
“正常游戏开发中使用的剔除和LOD会改变周围的物体,从而影响我们能够收集的传感器数据。这就是为什么我们需要想出许多办法来达到我们想要的性能。”
Takatoki Makino - TIER IV
Simulation Engineer使用库进行函数开发
TIER IV 通过自定义和共同开发的库进一步扩展了Unity 。该团队使用NVIDIA OptiX 构建了光线追踪激光雷达功能,将其作为原生插件连接到Unity ,并用它来为 Autoware 的自定位工作流程生成点云端地图。他们还使用VFX Graph来模拟雨雪等天气效果,包括这些条件给相机和激光雷达数据带来的视觉噪声。
借助 ros2-for-unity库,TIER IV 能够更直接地在Unity中处理 DDS 和 ROS2 相关设置,从而帮助统一整个仿真堆栈的时间管理,并重现更接近真实道路上车辆所使用的低延迟通信模式。
“'ros2-for-unity' 能够以原样高吞吐量低延迟的方式利用实际汽车中使用的消息格式和通信协议,这使我们能够重现尽可能接近真实汽车的模拟。”
Takatoki Makino - TIER IV
Simulation EngineerAWSIM 的发展有助于 Autoware 的改进。

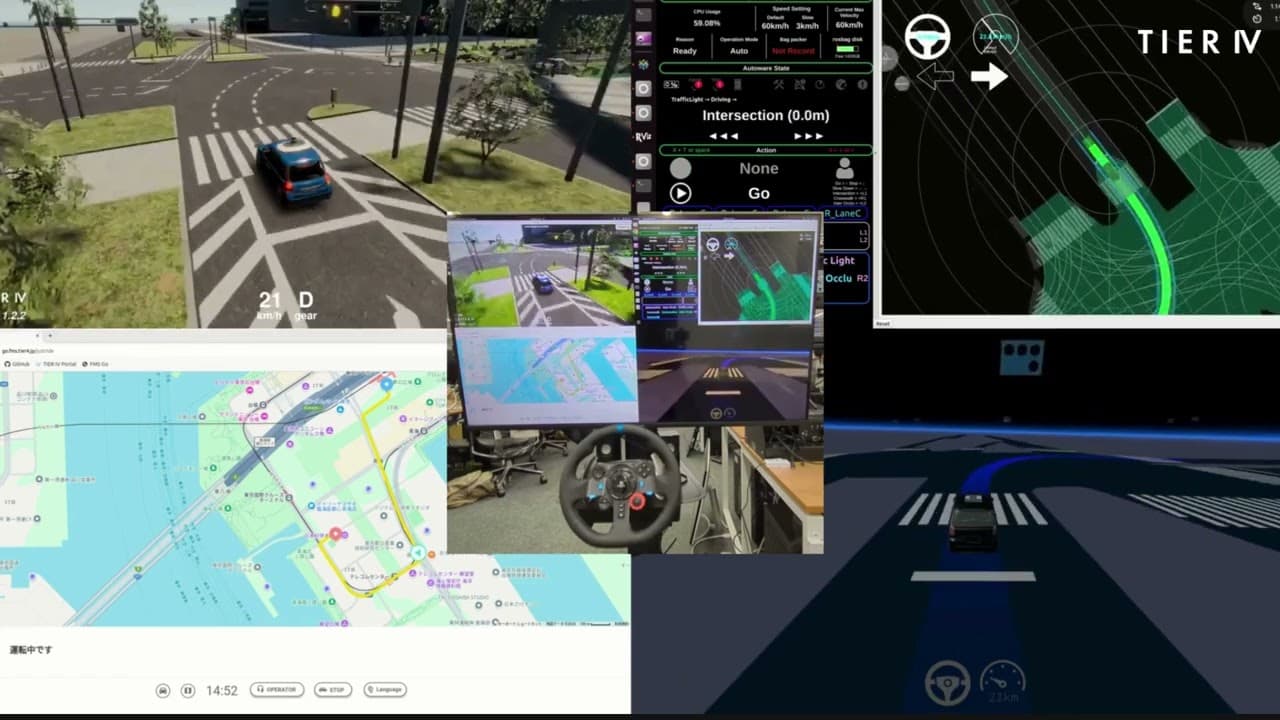
图像说明:集成仿真,包括外围 Autoware 工具 - 左上角:AWSIM,右上角:自动软件,左下角:行车路线,右下角:车载应用程序
AWSIM 为外部 Autoware 生态系统和 TIER IV 的内部开发工作流程都带来了价值。在推出之前,running模拟需要对 Autoware 和simulator本身有深入的了解,这给新参与者设置了很高的条目门槛。AWSIM 通过教程和预集成的工作流程(展示了完整的 Autoware 管道),使开发人员更容易上手并运行模拟,从而降低了这一门槛。
这种可及性有助于扩大其应用范围。AWSIM 也被用于Japan汽车工程师协会举办的 AI 挑战赛预赛中,每年让数百名参赛者接触到 Autoware 生态系统,并帮助加速开源自动驾驶社区的发展。
在内部,AWSIM 通过支持在 Autoware 发布之前进行端到端评估,改进了开发效率,并减少了对物理车辆进行早期验证和调试的依赖,特别是对于基于摄像头的功能,如车道保持和交通信号识别。
AWSIM 的影响不仅限于提高内部测试效率,还扩展到更广泛的行业验证。2025 年,该项目在第 17 届Unity Awards 颁奖典礼上荣获行业创新奖,进一步巩固了 TIER IV 通过易于访问的开源仿真技术推动自动驾驶汽车行业发展的成功。
“AWSIM 最重要的成就是,它使我们能够创建一个环境,让任何人都可以通过观看 AWSIM 教程将simulator连接到 Autoware。”
Takatoki Makino - TIER IV
Simulation EngineerAWSIM的未来
展望未来,TIER IV 计划继续推进 AWSIM 作为 Autoware 项目的数字孪生simulator参考。一个主要目标是利用高度精确的概念验证测试场地复制品来生成数万公里的驾驶数据,从而实现更大规模的评估,而无需仅仅依赖真实车辆测试。
对于 TIER IV 来说,这意味着不仅仅是提高模拟质量。它支持一个更宏大的愿景:增强 Autoware 的可靠性,扩大其全球社区,并朝着一个面向全球开发者、研究人员和行业合作伙伴的开放型自动驾驶生态系统迈进。


