Rendre la conduite autonome accessible à tous grâce à Unity : Le simulateur open source AWSIM de TIER IV

Cette page a été traduite automatiquement pour faciliter votre expérience. Nous ne pouvons pas garantir l'exactitude ou la fiabilité du contenu traduit. Si vous avez des doutes quant à la qualité de cette traduction, reportez-vous à la version anglaise de la page web.
TIER IV travaille à rendre la conduite autonome accessible à tous en ouvrant le développement pour améliorer l'accessibilité et l'évolutivité. Pour soutenir cette vision, l'entreprise a construit AWSIM, un simulateur open-source développé avec Unity qui aide les équipes à tester, valider et optimiser Autoware - un logiciel de conduite autonome open-source - dans un environnement plus réaliste et efficace.
Dans cette interview, le responsable du développement AWSIM Takatoki Makino explique pourquoi TIER IV a choisi Unity, comment l'équipe a construit un simulateur adapté à la conduite autonome, et comment AWSIM aide à étendre l'écosystème Autoware tout en réduisant la dépendance aux tests coûteux en conditions réelles.
Points principaux à retenir
- TIER IV a développé AWSIM, un simulateur de conduite autonome open-source développé avec Unity pour fournir un environnement de simulation réaliste et compatible Autoware pour les tests et la validation.
- Unity a permis un développement plus rapide, une simulation de conduite autonome haute performance et une flexibilité dans les flux de travail basés sur Linux et centrés sur Ubuntu utilisés par les équipes Autoware.
- AWSIM abaisse les barrières à l'adoption de la simulation, élargit l'écosystème Autoware et réduit la dépendance aux tests physiques coûteux et risqués des véhicules.
Les limites des méthodologies traditionnelles
Le développement de logiciels de conduite autonome nécessite des environnements de simulation capables de valider avec précision le comportement, la performance des capteurs et les interactions du système à grande échelle avant les essais sur route. Les tests en conditions réelles avec des véhicules et des parcours spécialisés sont coûteux, longs et comportent des risques inhérents pour la sécurité.
Mais lorsque TIER IV a évalué les simulateurs existants en 2020, ils ont constaté qu'ils n'étaient pas conçus pour les besoins des logiciels de conduite autonome comme Autoware. Beaucoup se sont appuyés sur des protocoles propriétaires au lieu d'une communication compatible ROS2, ce qui a rendu l'intégration réaliste difficile et a accru l'effort nécessaire pour passer des environnements de simulation aux environnements de véhicules réels.
Les limitations techniques ont créé une friction supplémentaire. Certains simulateurs ont traité le LiDAR sur le CPU, ce qui a réduit la vitesse et la précision, tandis que d'autres manquaient de capacités essentielles nécessaires aux flux de travail de conduite autonome, y compris la reconnaissance fiable des feux de signalisation dans les intersections complexes. En conséquence, TIER IV n'a pas trouvé un seul simulateur qui prenait en charge un processus de simulation Autoware complet de bout en bout.
AWSIM comme environnement de référence
Plutôt que de bricoler plusieurs outils incomplets, TIER IV a choisi de construire son propre simulateur : AWSIM. AWSIM est un simulateur de conduite autonome open-source construit avec Unity et conçu comme un environnement de référence pour Autoware. Développé avec Unity, il s'intègre parfaitement à Autoware et prend en charge un modèle de développement plus ouvert pour l'écosystème plus large de la conduite autonome.
Sa fondation open-source était un choix stratégique. En rendant AWSIM transparent et accessible, TIER IV a créé un environnement où les entreprises, les chercheurs et les développeurs peuvent plus facilement participer, contribuer et s'appuyer sur une implémentation de référence partagée.
AWSIM réduit également la courbe d'apprentissage pour les équipes adoptant Autoware. Les simulations de démonstration pré-intégrées facilitent la connexion du simulateur et le démarrage des flux de travail de bout en bout sans le travail de configuration lourd généralement requis pour configurer les capteurs, les cartes et les scénarios. De cette manière, AWSIM sert non seulement de simulateur, mais aussi de référence pratique sur la manière dont des environnements de simulation compatibles Autoware peuvent être construits.
M. Makino a déclaré : « À l'avenir, AWSIM tracera un parcours comme référence pour les entreprises et les universités impliquées dans la conduite autonome qui souhaitent développer des simulateurs destinés à la connexion avec Autoware. » J'espère que cela mènera à une variété de collaborations différentes à l'avenir.
Cinq raisons pour lesquelles Unity a été sélectionné comme outil de développement

Légende de l'image: Écran de développement AWSIM
Pour construire AWSIM, TIER IV avait besoin d'une plateforme de développement capable de prendre en charge une simulation de haute fidélité, des flux de capteurs complexes, des intégrations externes et une itération rapide du prototype à la production. Après avoir évalué les options, l'équipe a choisi Unity pour cinq raisons principales :
1. Développement et prototypage plus rapides
La physique, le rendu et la gestion de scène intégrés de Unity ont permis à TIER IV de se concentrer davantage sur l'implémentation et moins sur la configuration fondamentale. Selon M. Makino, l'environnement basé sur C# de Unity supportait également une itération de R&D plus rapide à travers les expériences de comportement des capteurs et des véhicules.
2. Un équilibre solide entre les capacités de base et avancées
TIER IV a valorisé la combinaison d'outils fondamentaux matures et d'extensibilité d'Unity, y compris des technologies telles que la pile technologique orientée données (DOTS) et le Scriptable Render Pipeline (SRP), qui supportaient une optimisation et une personnalisation plus avancées.
3. Performance et flexibilité à l'échelle
La simulation de conduite autonome impose de lourdes exigences en matière de rendu et de traitement d'objets. Unity a donné à l'équipe la flexibilité d'optimiser pour la qualité ou la performance et de gérer efficacement de grands nombres d'objets en mouvement tels que des véhicules et des participants au trafic.
4. Un vaste écosystème et un vivier de talents
La large base d'utilisateurs d'Unity, sa documentation, ses ressources de support et son adoption au-delà du jeu ont facilité pour TIER IV l'accès aux connaissances, la résolution de problèmes et le recrutement de talents ayant de l'expérience avec Unity.
5. Prise en charge multiplateforme pour le développement ouvert
Parce qu'AWSIM est open source, l'accessibilité est importante. Le support Linux de Unity en a fait un choix pertinent pour l'environnement de développement basé sur Ubuntu utilisé par Autoware et AWSIM, y compris les pipelines CI et les flux de travail conteneurisés.
Les défis des simulateurs de conduite autonome et open source
La création d'un simulateur open-source pour la conduite autonome a introduit un ensemble distinct de défis techniques et opérationnels pour TIER IV et la communauté Autoware au sens large. Parce qu'AWSIM serait disponible publiquement, TIER IV a dû travailler dans les contraintes des bibliothèques compatibles open-source et des ressources externes.
Pour y remédier, TIER IV a collaboré avec Robotec.ai, membre du groupe industriel Autoware Foundation, pour développer et utiliser des bibliothèques telles que ros2-for-unity et Robotec-GPU-Lidar. Ceci a permis d'activer la gestion native de ROS2 dans Unity et la simulation LiDAR basée sur le lancer de rayons avec NVIDIA OptiX, déchargeant le traitement LiDAR du CPU vers le GPU.
L'équipe a également dû résoudre les exigences de développement spécifiques à Ubuntu. Puisqu'Autoware fonctionne sous Ubuntu, AWSIM a dû faire de même, même lorsque le support des périphériques externes était limité ou non documenté. Dans des cas tels que les contrôleurs de volant qui ne disposaient pas d'une prise en charge native d'Ubuntu, TIER IV a développé des pilotes personnalisés pour combler le fossé et maintenir la cohérence des configurations de simulation en boucle matérielle (HILS).
“L'utilisation de moteurs de jeu comme Unity pour un développement en évolution rapide est incroyablement efficace pour les applications industrielles et de recherche.”

Takatoki Makino - TIER IV
Simulation EngineerSolutions aux principaux défis

Légende de l'image: Imaginer la sortie Unity avec un capteur de caméra réel
Rendu multi-caméras
La simulation de conduite autonome crée des exigences de performance qui dépassent les applications 3D interactives typiques car chaque image doit alimenter plusieurs capteurs haute résolution en temps réel. Dans certains scénarios AWSIM, TIER IV devait faire fonctionner huit caméras ou plus simultanément tout en préservant la fidélité des capteurs, une exigence qui rendait les techniques d'optimisation standard insuffisantes en elles-mêmes sans réglage personnalisé.
En utilisant Unity, l'équipe a développé un ensemble d'optimisations spécialisées pour gérer cette charge. Ceci comprenait un rendu échelonné entre les caméras pour réduire les pics, des contrôles d'échelle de temps pour allouer plus de ressources par image, l'optimisation des actifs et une flexibilité du pipeline de rendu au sein d'un seul projet pour équilibrer la précision et le taux de trame.
Simulation en boucle matérielle
TIER IV a également utilisé des outils tels que le système de travail Unity et PhysX pour améliorer les performances en temps réel pour la simulation de véhicules, de trafic et de piétons. Pour prendre en charge la simulation en boucle matérielle, l'équipe est allée plus loin en analysant les paquets de capteurs bruts et en reproduisant la sortie équivalente à partir de Unity afin de pouvoir tester avec des ECU et des configurations de capteurs de caméra en boucle avant de déployer sur des véhicules de test.
“Le culling et le LOD utilisés dans le développement de jeux normal peuvent modifier les objets environnants, ce qui peut affecter les données des capteurs que nous sommes capables de collecter. C'est pourquoi nous avons eu besoin d'élaborer un certain nombre d'idées pour obtenir la performance que nous voulions.”
Takatoki Makino - TIER IV
Simulation EngineerDéveloppement de fonctions à l'aide de bibliothèques
TIER IV a étendu Unity à travers des bibliothèques personnalisées et co-développées. L'équipe a construit une capacité LiDAR de lancer de rayons en utilisant NVIDIA OptiX, l'a connectée à Unity en tant que plugin natif et l'a utilisée pour générer des cartes de nuages de points pour les flux de travail d'auto-positionnement d'Autoware. Ils ont également utilisé VFX Graph pour simuler des effets météorologiques tels que la pluie et la neige, y compris le bruit visuel que ces conditions introduisent dans les données de caméra et de LiDAR.
Avec la bibliothèque ros2-for-unity, TIER IV a pu travailler plus directement avec DDS et les paramètres liés à ROS2 dans Unity, aidant à unifier la gestion du temps dans la pile de simulation et à reproduire des schémas de communication à faible latence plus proches de ceux utilisés dans les véhicules réels sur la route.
“« ros2-for-unity » permet une utilisation en temps réel des formats de messagerie et des protocoles de communication utilisés dans les voitures réelles, ce qui nous permet de reproduire des simulations aussi proches que possible des voitures réelles.”
Takatoki Makino - TIER IV
Simulation EngineerLes développements AWSIM contribuent à des améliorations dans Autoware

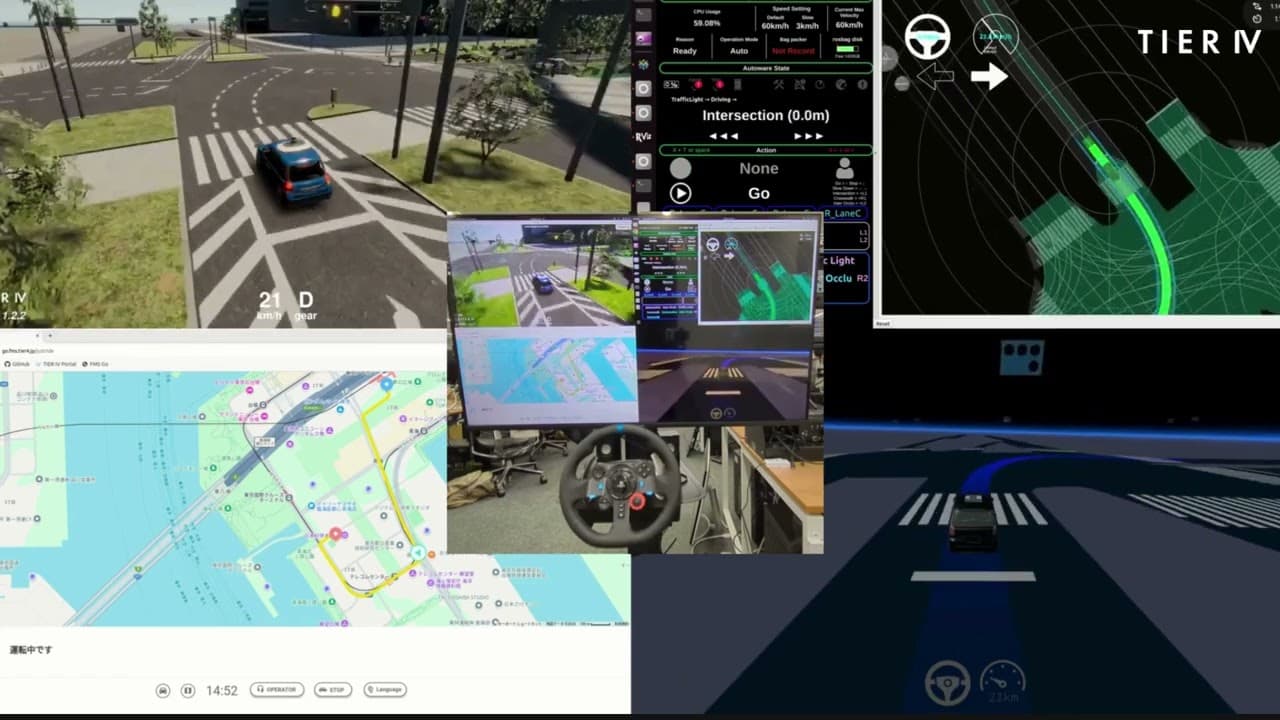
Légende de l'image: Simulation intégrée, y compris les outils Autoware périphériques - En haut à gauche : AWSIM, en haut à droite : Autoware, en bas à gauche : Itinéraire de conduite, en bas à droite : Application embarquée
AWSIM a apporté de la valeur à l'écosystème externe d'Autoware ainsi qu'aux flux de travail de développement internes de TIER IV. Avant son lancement, l'exécution de simulations nécessitait une connaissance approfondie à la fois d'Autoware et du simulateur lui-même, ce qui créait une barrière à l'entrée élevée pour les nouveaux participants. AWSIM a abaissé cette barrière en facilitant le démarrage et l'exécution de simulations grâce à des tutoriels et des flux de travail pré-intégrés qui montrent des pipelines Autoware complets.
Cette accessibilité a aidé à étendre l'adoption. AWSIM a également été utilisé dans les préliminaires du Défi IA organisés par la Society of Automotive Engineers du Japon, exposant des centaines de participants chaque année à l'écosystème Autoware et aidant à accélérer la croissance de la communauté autour de la conduite autonome open-source.
En interne, AWSIM a amélioré l'efficacité du développement en prenant en charge l'évaluation de bout en bout avant les versions d'Autoware et en réduisant la dépendance aux véhicules physiques pour la validation et le débogage précoces, en particulier pour les fonctions basées sur la caméra telles que le maintien de voie et la reconnaissance des feux de signalisation.
L'impact d'AWSIM dépasse les gains d'efficacité des tests internes pour aller jusqu'à la validation sectorielle plus large. En 2025, le projet a été nommé le vainqueur du prix d'innovation industrielle lors du 17e Unity Awards, renforçant le succès de TIER IV dans la promotion du secteur des véhicules autonomes grâce à une simulation accessible et open-source.
“La réalisation la plus importante d'AWSIM est qu'elle nous a permis de créer un environnement dans lequel n'importe qui peut connecter un simulateur à Autoware simplement en regardant les tutoriels AWSIM.”
Takatoki Makino - TIER IV
Simulation EngineerL'avenir d'AWSIM
Pour l'avenir, TIER IV prévoit de continuer à faire progresser AWSIM comme simulateur jumeau numérique de référence pour les projets Autoware. Un objectif majeur est d'utiliser des reproductions très précises de sites de tests de preuve de concept pour générer des dizaines de milliers de kilomètres de données de conduite, permettant une évaluation à plus grande échelle sans dépendre uniquement des essais en voiture réelle.
Pour le NIVEAU IV, cela signifie plus qu'améliorer la qualité de la simulation. Il soutient une vision plus large : renforcer la fiabilité d'Autoware, élargir sa communauté mondiale et se rapprocher d'un écosystème de conduite autonome ouvert avec une portée mondiale pour les développeurs, les chercheurs et les partenaires industriels.


