Tornando a direção autônoma acessível a todos com o Unity: Simulador de código aberto AWSIM da TIER IV

Esta página da Web foi automaticamente traduzida para sua conveniência. Não podemos garantir a precisão ou a confiabilidade do conteúdo traduzido. Se tiver dúvidas sobre a precisão do conteúdo traduzido, consulte a versão oficial em inglês da página da Web.
A TIER IV está trabalhando para tornar a condução autônoma acessível a todos, abrindo o desenvolvimento para melhorar a acessibilidade e a escalabilidade. Para apoiar essa visão, a empresa criou o AWSIM , um simulador de código aberto desenvolvido com Unity que ajuda as equipes a testar, validar e otimizar o Autoware — um software de direção autônoma de código aberto — em um ambiente mais realista e eficiente.
Nesta entrevista, Takatoki Makino, líder de desenvolvimento do AWSIM, explica por que a TIER IV escolheu o Unity, como a equipe construiu um simulador sob medida para direção autônoma e como o AWSIM está ajudando a expandir o ecossistema Autoware, reduzindo a dependência de testes dispendiosos no mundo real.
Principais conclusões
- A TIER IV criou o AWSIM, um simulador de direção autônoma de código aberto desenvolvido com Unity para fornecer um ambiente de simulação realista e compatível com Autoware para testes e validação.
- O Unity possibilitou um desenvolvimento mais rápido, simulação de direção autônoma de alto desempenho e flexibilidade em fluxos de trabalho baseados em Linux e centrados no Ubuntu, utilizados pelas equipes da Autoware.
- O AWSIM reduz as barreiras à adoção da simulação, expande o ecossistema Autoware e diminui a dependência de testes físicos de veículos, que são dispendiosos e sujeitos a riscos.
As limitações das metodologias tradicionais
O desenvolvimento de software para condução autônoma exige ambientes de simulação que possam validar com precisão o comportamento, o desempenho dos sensores e as interações do sistema em grande escala antes dos testes em vias públicas. Os testes em condições reais com veículos e percursos especializados são dispendiosos, demorados e acarretam riscos de segurança inerentes.
Mas quando a TIER IV avaliou os simuladores existentes em 2020, descobriu que eles não foram projetados para as necessidades de um software de direção autônoma como o Autoware. Muitos dependiam de protocolos proprietários em vez de comunicação compatível com ROS2, dificultando a integração realista e aumentando o esforço necessário para transitar entre ambientes de simulação e veículos reais.
As limitações técnicas criaram atritos adicionais. Alguns simuladores processavam o LiDAR na CPU, o que reduzia a velocidade e a precisão, enquanto outros careciam de recursos essenciais para fluxos de trabalho de direção autônoma, incluindo o reconhecimento confiável de sinais de trânsito em cruzamentos complexos. Como resultado, a TIER IV não conseguiu encontrar um único simulador que suportasse um processo de simulação Autoware completo de ponta a ponta.
AWSIM como ambiente de referência
Em vez de juntar várias ferramentas incompletas, a TIER IV optou por construir seu próprio simulador: AWSIM. O AWSIM é um simulador de direção autônoma de código aberto, construído com Unity e projetado como um ambiente de referência para o Autoware. Desenvolvido com Unity, ele se integra perfeitamente ao Autoware e oferece suporte a um modelo de desenvolvimento mais aberto para o ecossistema mais amplo de direção autônoma.
Sua base de código aberto foi uma escolha estratégica. Ao tornar o AWSIM transparente e acessível, o TIER IV criou um ambiente onde empresas, pesquisadores e desenvolvedores podem participar, contribuir e construir com base em uma implementação de referência compartilhada com mais facilidade.
O AWSIM também reduz a curva de aprendizado para equipes que adotam o Autoware. Simulações de demonstração pré-integradas facilitam a conexão do simulador e o início da execução de fluxos de trabalho completos, sem o complexo trabalho de configuração normalmente exigido para configurar sensores, mapas e cenários. Dessa forma, o AWSIM serve não apenas como um simulador, mas também como uma referência prática de como ambientes de simulação compatíveis com o Autoware podem ser construídos.
O Sr. Makino disse: "No futuro, o AWSIM servirá de referência para empresas e universidades envolvidas com direção autônoma que buscam desenvolver simuladores voltados para a integração com o Autoware." Espero que isso leve a uma variedade de colaborações diferentes no futuro.”
Cinco razões pelas quais o Unity foi escolhido como ferramenta de desenvolvimento.

Legenda da imagem: Tela de desenvolvimento AWSIM
Para construir o AWSIM, a TIER IV precisava de uma plataforma de desenvolvimento que suportasse simulação de alta fidelidade, fluxos de trabalho complexos com sensores, integrações externas e iteração rápida, do protótipo à produção. Após avaliar as opções, a equipe selecionou o Unity por cinco motivos principais:
1. Desenvolvimento e prototipagem mais rápidos
Os recursos integrados de física, renderização e gerenciamento de cenas do Unity ajudaram a TIER IV a se concentrar mais na implementação e menos na configuração básica. Segundo o Sr. Makino, o ambiente baseado em C# da Unity também permitiu uma iteração mais rápida de P&D em experimentos de comportamento de sensores e veículos.
2. Um sólido equilíbrio entre capacidades básicas e avançadas.
O Nível IV valorizou a combinação de ferramentas fundamentais maduras e extensibilidade do Unity, incluindo tecnologias como a pilha de tecnologia orientada a dados (DOTS) e o Scriptable Render Pipeline (SRP) , que suportavam otimização e personalização mais avançadas.
3. Desempenho e flexibilidade em escala
A simulação de condução autônoma impõe grandes exigências em termos de renderização e processamento de objetos. O Unity deu à equipe a flexibilidade para otimizar a qualidade ou o desempenho e gerenciar com eficiência um grande número de objetos em movimento, como veículos e participantes do tráfego.
4. Um amplo ecossistema e conjunto de talentos.
A ampla base de usuários, a documentação, os recursos de suporte e a adoção do Unity além dos jogos facilitaram para a TIER IV o acesso ao conhecimento, a resolução de problemas e a contratação de talentos com experiência em Unity .
5. Suporte multiplataforma para desenvolvimento aberto
Como o AWSIM é de código aberto, a acessibilidade é importante. O suporte do Unity para Linux o tornou uma excelente opção para o ambiente de desenvolvimento baseado em Ubuntu usado pela Autoware e AWSIM, incluindo pipelines de CI e fluxos de trabalho em contêineres.
Os desafios do código aberto e dos simuladores de condução autônoma
A criação de um simulador de código aberto para condução autônoma apresentou um conjunto distinto de desafios técnicos e operacionais para a TIER IV e para a comunidade Autoware em geral. Como o AWSIM seria disponibilizado publicamente, o TIER IV teve que funcionar dentro das restrições de bibliotecas compatíveis com código aberto e recursos externos.
Para resolver isso, a TIER IV colaborou com a Robotec.ai, membro do grupo industrial Autoware Foundation , para desenvolver e usar bibliotecas como ros2-for-unity e Robotec-GPU-Lidar . Esses recursos ajudaram a habilitar o processamento nativo do ROS2 no Unity e a simulação LiDAR baseada em traçado de raios usando o NVIDIA OptiX, transferindo o processamento LiDAR da CPU para a GPU.
A equipe também teve que resolver requisitos de desenvolvimento específicos do Ubuntu. Como o Autoware funciona no Ubuntu, o AWSIM precisava fazer o mesmo, mesmo quando o suporte a dispositivos externos era limitado ou não documentado. Em casos como controladores de volante que não possuíam suporte nativo no Ubuntu, a TIER IV desenvolveu drivers personalizados para preencher essa lacuna e manter as configurações de Simulação Hardware-in-the-Loop (HILS) consistentes.
“Utilizar engines de jogos como a Unity para um desenvolvimento em ritmo acelerado é incrivelmente eficaz para fins industriais e de pesquisa.”

Takatoki Makino - TIER IV
Simulation EngineerSoluções para os principais desafios

Legenda da imagem: Visualizando a saída do Unity com um sensor de câmera real.
Renderização multicâmera
A simulação de condução autônoma cria exigências de desempenho que vão além das aplicações 3D interativas típicas, porque cada quadro deve alimentar vários sensores de alta resolução em tempo real. Em alguns cenários do AWSIM, o TIER IV precisava executar oito ou mais câmeras simultaneamente, preservando a fidelidade do sensor, um requisito que tornava as técnicas de otimização padrão insuficientes por si só, sem ajustes personalizados.
Utilizando o Unity, a equipe desenvolveu um conjunto de otimizações especializadas para gerenciar essa carga. Essas medidas incluíram renderização escalonada entre câmeras para reduzir picos, controles de escala de tempo para alocar mais recursos por quadro, otimização de ativos e flexibilidade do pipeline de renderização dentro de um único projeto para equilibrar precisão e taxa de quadros.
Simulação de hardware em loop
O TIER IV também utilizou ferramentas como o sistema de tarefas Unity e o PhysX para melhorar o desempenho em tempo real na simulação de veículos, tráfego e pedestres. Para dar suporte à simulação hardware-in-the-loop, a equipe foi além, analisando pacotes brutos de sensores e reproduzindo a saída equivalente a partir do Unity , para que pudessem testar com ECUs e configurações de sensores de câmera em loop antes de implantar em veículos de teste.
“Os métodos de eliminação de objetos dispersos (culling) e de LOD) utilizados no desenvolvimento normal de jogos podem alterar os objetos ao redor, o que pode afetar os dados dos sensores que conseguimos coletar. Por isso, precisamos apresentar diversas ideias para obter o desempenho desejado.”
Takatoki Makino - TIER IV
Simulation EngineerDesenvolvimento de funções usando bibliotecas
A TIER IV ampliou ainda mais o Unity por meio de bibliotecas personalizadas e desenvolvidas em conjunto. A equipe desenvolveu uma funcionalidade de LiDAR com traçado de raios usando o NVIDIA OptiX, conectou-a ao Unity como um plugin nativo e a utilizou para gerar mapas de nuvem de pontos para os fluxos de trabalho de autoposicionamento da Autoware. Eles também usaram o VFX Graph para simular efeitos climáticos como chuva e neve, incluindo o ruído visual que essas condições introduzem nos dados da câmera e do LiDAR.
Com a biblioteca ros2-for-unity, a TIER IV conseguiu trabalhar de forma mais direta com as configurações relacionadas ao DDS e ao ROS2 dentro do Unity, ajudando a unificar o gerenciamento de tempo em toda a pilha de simulação e a reproduzir padrões de comunicação de baixa latência mais próximos daqueles usados em veículos reais nas estradas.
“O 'ros2-for-unity' permite a utilização, tal como está, de alto desempenho e baixa latência, dos formatos de mensagens e protocolos de comunicação usados em carros reais, o que nos permite reproduzir simulações o mais próximas possível de carros reais.”
Takatoki Makino - TIER IV
Simulation EngineerOs desenvolvimentos do AWSIM contribuem para melhorias no Autoware.

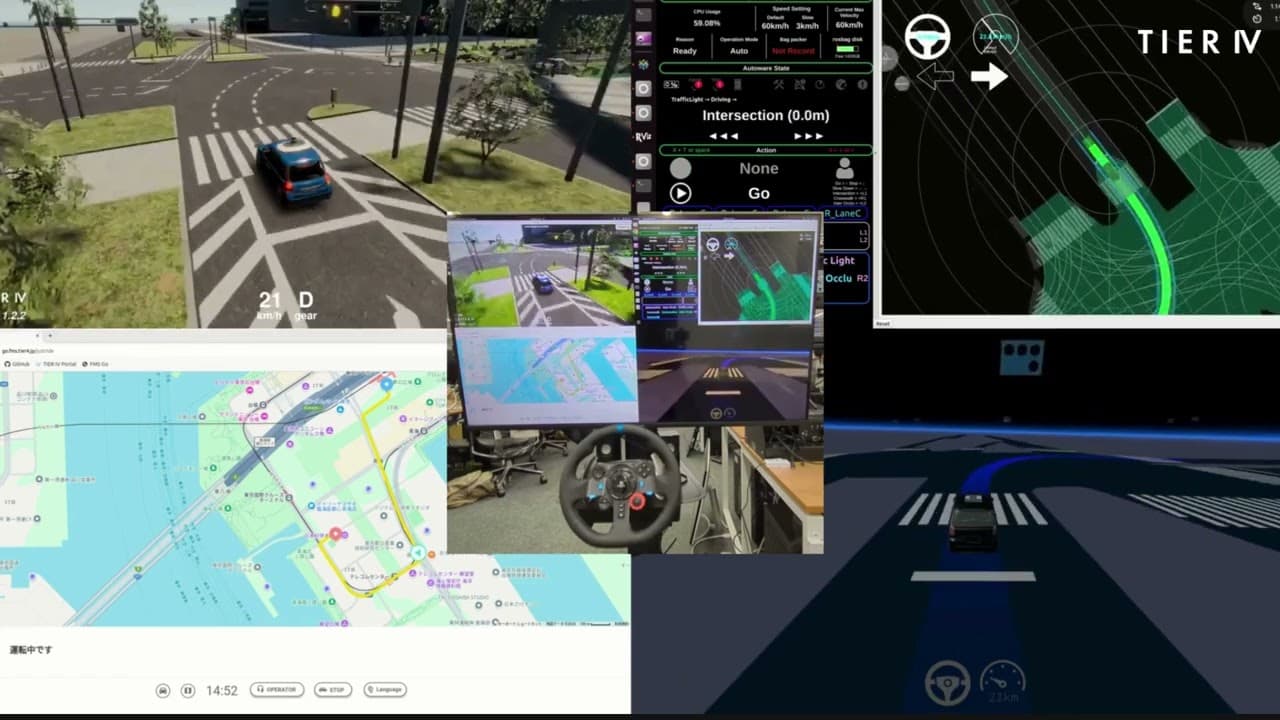
Legenda da imagem: Simulação integrada, incluindo ferramentas periféricas Autoware - Canto superior esquerdo: AWSIM, canto superior direito: Autoware, canto inferior esquerdo: Rota de carro, canto inferior direito: Aplicativo para veículo
O AWSIM agregou valor tanto ao ecossistema externo da Autoware quanto aos fluxos de trabalho de desenvolvimento internos da TIER IV. Antes do seu lançamento, a execução de simulações exigia um conhecimento profundo tanto do Autoware quanto do próprio simulador, criando uma grande barreira de entrada para novos participantes. A AWSIM reduziu essa barreira, facilitando o início do desenvolvimento e a execução de simulações por meio de tutoriais e fluxos de trabalho pré-integrados que mostram pipelines Autoware completos.
Essa acessibilidade ajudou a expandir a adoção. O AWSIM também foi utilizado nas etapas preliminares do Desafio de IA organizado pela Sociedade de Engenheiros Automotivos do Japão, expondo centenas de participantes anualmente ao ecossistema Autoware e ajudando a acelerar o crescimento da comunidade em torno da direção autônoma de código aberto.
Internamente, a AWSIM melhorou a eficiência do desenvolvimento ao oferecer suporte à avaliação de ponta a ponta antes dos lançamentos do Autoware e ao reduzir a dependência de veículos físicos para validação e depuração iniciais, especialmente para funções baseadas em câmeras, como manutenção de faixa e reconhecimento de semáforos.
O impacto do AWSIM vai além da eficiência dos testes internos, abrangendo também a validação em larga escala no setor. Em 2025, o projeto foi nomeado vencedor do Prêmio de Inovação da Indústria na 17ª edição do Unity Awards, reforçando o sucesso do TIER IV em impulsionar o setor de veículos autônomos por meio de simulação acessível e de código aberto.
“A conquista mais importante do AWSIM é que ele nos permitiu criar um ambiente no qual qualquer pessoa pode conectar um simulador ao Autoware apenas assistindo aos tutoriais do AWSIM.”
Takatoki Makino - TIER IV
Simulation EngineerO futuro do AWSIM
Olhando para o futuro, a TIER IV planeja continuar aprimorando o AWSIM como uma referência de simulador de gêmeo digital para projetos Autoware. Um dos principais objetivos é usar reproduções altamente precisas de locais de teste de prova de conceito para gerar dezenas de milhares de quilômetros de dados de condução, permitindo uma avaliação em maior escala sem depender exclusivamente de testes com carros reais.
Para o nível IV, isso significa mais do que apenas melhorar a qualidade da simulação. Isso apoia uma visão mais ampla: fortalecer a confiabilidade da Autoware, expandir sua comunidade global e se aproximar de um ecossistema aberto de direção autônoma com alcance mundial para desenvolvedores, pesquisadores e parceiros da indústria.


