
このウェブページは、お客様の便宜のために機械翻訳されたものです。翻訳されたコンテンツの正確性や信頼性は保証いたしかねます。翻訳されたコンテンツの正確性について疑問をお持ちの場合は、ウェブページの公式な英語版をご覧ください。
TIER IVは、アクセシビリティとスケーラビリティを向上させるための開発を開放することで、自動運転をすべての人にとって利用しやすいものにすることを目指しています。そのビジョンをサポートため、同社はUnityで開発されたオープンソースのシミュレーターであるAWSIMを構築しました。AWSIMは、チームがオープンソースの自動運転ソフトウェアであるAutowareを、より現実的かつ効率的な環境でテスト、検証、最適化するのに役立ちます。
このインタビューで、AWSIMの開発リーダーである牧野貴時氏は、 TIER IVがUnityを選んだ理由、チームが自動運転に特化したシミュレーターをどのように構築したか、そしてAWSIMがコストのかかる実地試験への依存度を減らしながら、オートウェアのエコエコシステムを拡大するのにどのように役立っているかを説明します。
重要なポイント
- TIER IVは、テストと検証のための現実的でAutoware互換のシミュレーション環境を提供するために、 Unityで開発されたオープンソースの自動運転シミュレーターであるAWSIMを構築しました。
- Unityは、Autowareチームが使用するLinuxベース、特にUbuntuを中心としたワークフローにおいて、開発速度の向上、高性能な自動運転シミュレーション、そして柔軟性を実現しました。
- AWSIMは、シミュレーション導入の障壁を低くし、オートウェアのエコエコシステムを拡大し、費用がかさみリスクの高い実車テストへの依存度を低減します。
従来の方法論の限界
自動運転ソフトウェアの開発には、路上テストを行う前に、動作、センサー性能、システム間の相互作用をスケールに正確に検証できるシミュレーション環境が必要となる。車両や専門コースを用いた実地試験は、費用がかかり、時間も要し、固有の安全上のリスクを伴う。
しかし、TIER IVが2020年に既存のシミュレーターを評価したところ、それらはAutowareのような自動運転ソフトウェアのニーズに合わせて設計されていないことが判明した。多くのシステムはROS2互換性のあるの通信ではなくプロプライエタリのプロトコルに依存していたため、現実的なインテグレーションが困難になり、シミュレーション環境と実車環境の間を移行するために必要な労力が増加した。
技術的な制約が、さらなる摩擦係数を生み出した。一部のシミュレーターはLiDARデータをCPU上で処理するため、スピードと精度が低下し、また、複雑な交差点における信頼性の高い信号認識など、自動運転ワークフローに必要な基本的な機能が欠けているものもあった。その結果、TIER IVは、Autowareのシミュレーションプロセスを終了ツー終了で完全にサポートするシミュレーターを一つも見つけることができませんでした。
AWSIMをリファレンス環境として使用
TIER IVは、複数の不完全なツールを寄せ集めるのではなく、独自のシミュレーターをビルドことを選択した。AWSIM。AWSIMは、 Unityで構築されたオープンソースの自動運転シミュレーターであり、Autowareのリファレンス環境として設計されています。Unityで開発されたこのシステムは、Autowareとスムーズに統合され、より広範な自動運転エコシステム向けの、よりオープンな開発モデルをサポートします。
そのオープンソース基盤は戦略的な選択だった。AWSIMを透明かつアクセスしやすいものにすることで、TIER IVは企業、研究者、開発者がより容易に参加、貢献、そして共有リファレンス実装を基盤としてビルド環境を作り出した。
AWSIMは、Autowareを導入するチームの学習カーブも短縮します。事前に統合されたデモシミュレーションにより、センサー、マップ、シナリオの設定に通常必要となる複雑なセットアップ作業を行うことなく、シミュレーターを簡単に接続し、エンドツーエンドのワークフローの実行を開始できます。このように、AWSIMはシミュレーターとしてだけでなく、Autoware互換のシミュレーション環境を構築する方法に関する実践的なリファレンスとしても機能します。
牧野氏は、「フォワード、AWSIMは、自動運転に関わる企業や大学がAutowareとの連携を目指したシミュレーターを開発する際のリファレンスとなるような道筋をマップいく」と述べた。これが将来、様々なコラボレーションにつながることを願っています。」
Unityが開発ツールとして選ばれた5つの理由

画像キャプション:AWSIM開発画面
AWSIMをビルドために、TIER IVは、高精度シミュレーション、複雑なセンサーワークフロー、外部統合、そしてプロトタイプから製品化までの迅速なイテレーションをサポートできる開発プラットフォームを必要としていた。複数の選択肢を検討した結果、チームは以下の5つの主な理由からUnityを選択しました。
1.より迅速な開発とプロトタイピング
Unityにビルトイン物理演算、レンダリング、シーン管理機能のおかげで、TIER IVは基礎的な設定に費やす時間を減らし、実装に集中することができた。牧野氏によると、UnityのC#ベースの環境は、センサーや車両の動作に関する実験において、より迅速な研究開発のイテレーションを可能にしたという。
2.中核機能と上級者向けの機能の強力なバランス
TIER IVは、Unityの成熟した基盤ツールと拡張性の組み合わせを高く評価しており、これには、より上級者向けの最適化とカスタマイズをサポートするデータ指向テクノロジースタック(DOTS)やスクリプタブルレンダーパイプライン( SRP )などのテクノロジーが含まれています。
3.スケールにおけるパフォーマンスと柔軟性
自動運転シミュレーションは、レンダリングとオブジェクト処理に高い負荷をかける。Unityのおかげで、チームは品質重視またはパフォーマンス重視の調整を柔軟に行うことができ、車両や交通参加者といった多数の移動オブジェクトを効率的に管理することができた。
4.大規模なエコシステムと人材プール
Unityの幅広いユーザー層、ドキュメント、サポートリソース、そしてゲーム分野以外での普及により、TIER IVは知識へのアクセス、問題解決、そしてUnity経験を持つ人材の採用を容易に行うことができた。
5.オープン開発のためのマルチプラットフォームサポート
AWSIMはオープンソースであるため、アクセシビリティは重要です。UnityのLinuxサポートは、AutowareやAWSIMが使用するUbuntuベースの開発環境(CIパイプラインやコンテナ化されたワークフローを含む)に非常に適している。
オープンソースおよび自動運転シミュレーターの課題
自動運転のためのオープンソースシミュレーターを構築することは、TIER IVおよびより広範なAutowareコミュニティにとって、特有の技術的および運用上の課題をもたらした。AWSIMは一般公開されるため、TIER IVはオープンソース互換ライブラリと外部アセットの制約内で動作する必要がありました。
この課題に対処するため、TIER IVはAutoware Foundationの業界グループのメンバーであるRobotec.aiと協力し、 ros2-for-unityやRobotec-GPU-Lidarなどのライブラリを開発・利用しました。これらは、 UnityにおけるネイティブROS2処理と、 NVIDIA OptiXを使用したレイトレーシングベースのLiDARシミュレーションを可能にし、LiDAR処理をCPUからGPUにオフロードするのに役立った。
チームはUbuntu固有の開発要件も解決する必要があった。AutowareはUbuntu上で動作するため、外部デバイスのサポートが限定的であったり、文書化されていなかったりする場合でも、AWSIMも同様にUbuntu上で動作する必要がありました。ステアリングホイールコントローラーなど、Ubuntuのネイティブサポートがない製品の場合、TIER IVはギャップを埋め、ハードウェア・イン・ザ・ループ・シミュレーション(HILS)の設定を一貫性のあるものにするために、カスタムドライバーを開発しました。
“Unityのようなゲームエンジンを、急速に進展する開発に活用することは、産業用途や研究用途において非常に効果的である。”

Takatoki Makino - TIER IV
Simulation Engineerキー課題に対する解決策

画像キャプション:実際のカメラセンサーを使用したイメージングUnityの出力
マルチカメラレンダリング
自動運転シミュレーションでは、すべてのフレームが複数の高解像度センサーにリアルタイムでデータを供給する必要があるため、一般的なインタラクティブな3Dアプリケーションを超える性能が要求されます。AWSIMのシナリオによっては、TIER IVはセンサーの忠実度を維持しながら8台以上のカメラを同時に動作させる必要があり、この要件を満たすには、カスタムチューニングなしでは標準的な最適化手法だけでは不十分だった。
チームはUnityを使用して、このロードを管理するための一連の特殊な最適化手法を開発した。これらには、スパイクを軽減するためのカメラ間の段階的なレンダリング、フレームごとに多くのリソースを割り当てるためのタイムスケール制御、アセットの最適化、および精度とフレームレートのバランスを取るための単一プロジェクト内でのレンダリングパイプラインの柔軟性などが含まれます。
ハードウェア・イン・ループ・シミュレーション
TIER IVでは、車両、交通、歩行者のシミュレーションにおけるリアルタイム性能を向上させるために、 UnityジョブシステムやPhysXなどのツールも活用した。ハードウェア・イン・ザ・ループ・シミュレーションをサポートため、チームはさらに一歩進んで、Rawのセンサーパケットを分析し、 Unityから同等の出力を再現することで、テスト車両に展開する前に、ECUとカメラセンサーのセットアップをループ内でテストできるようにした。
“法線のゲーム開発で使用されるカリングやLOD(レベル・オブ・ディテール)処理は、周囲のオブジェクトを変更する可能性があり、それが収集可能なセンサーデータに影響を与える可能性があります。だからこそ、私たちが望むパフォーマンスを実現するために、様々なアイデアを練る必要があったのです。”
Takatoki Makino - TIER IV
Simulation Engineerライブラリを使用した関数開発
TIER IVは、カスタムライブラリや共同開発ライブラリを通じてUnityの機能をさらに拡張しました。チームはNVIDIA OptiXを使用してレイトレーシングLiDAR機能を構築し、それをネイティブプラグインとしてUnityに接続し、Autowareの自己位置特定ワークフロー用の点群マップを生成するために使用しました。彼らはまた、 VFX Graphを使用して、雨や雪などの気象効果をシミュレーションを行うし、これらの気象条件がカメラやLiDARデータにもたらす視覚的なノイズも再現した。
ros2-for-unityライブラリを使用することで、TIER IVはUnity内のDDSおよびROS2関連の設定をより直接的に操作できるようになり、シミュレーションスタック全体で時間管理を統一し、実際の車両で使用されているものに近い低遅延通信パターンを再現することが可能になりました。
“「ros2-for-unity」は、実際の自動車で使用されているメッセージングフォーマットと通信プロトコルをそのまま高スループットかつ低遅延で利用することを可能にし、これにより、実際の自動車に限りなく近いシミュレーションを再現することができます。”
Takatoki Makino - TIER IV
Simulation EngineerAWSIMの開発はAutowareの改善に貢献する

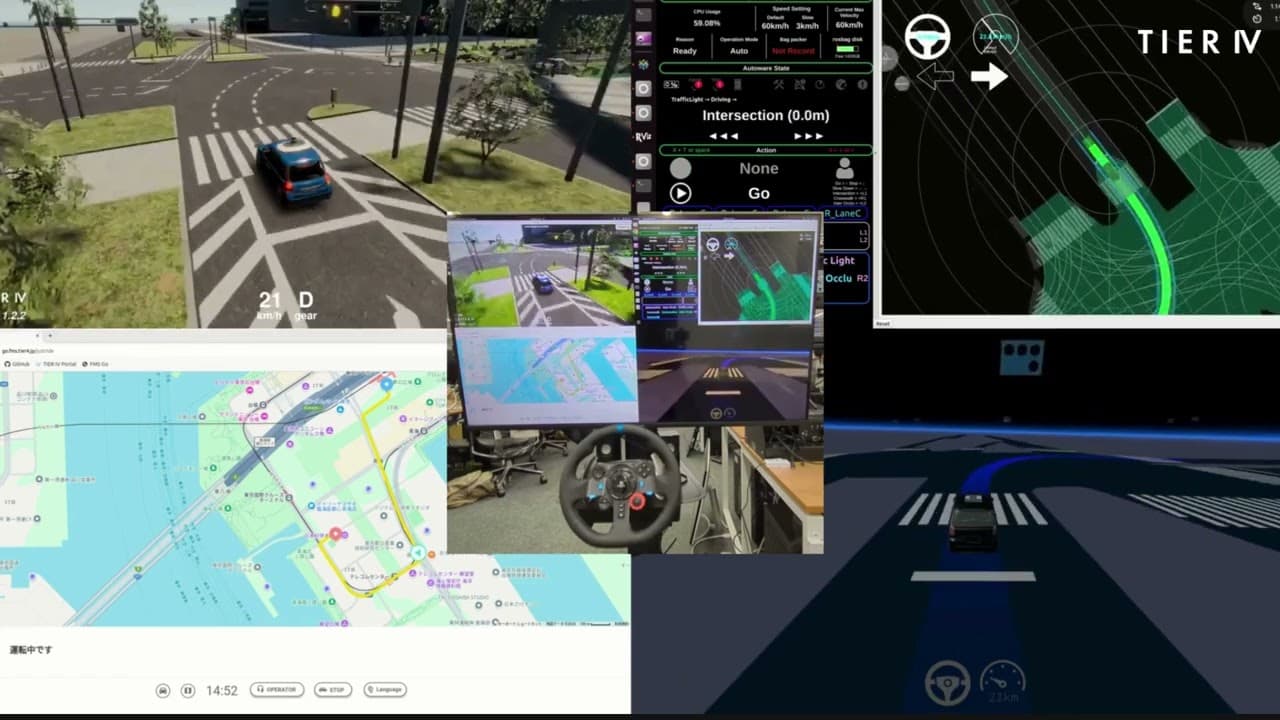
画像キャプション:周辺機器のAutowareツールを含む統合シミュレーション - 左上:AWSIM、右上:オートウェア、左下:運転ルート、右下:車載アプリ
AWSIMは、外部のAutowareエコシステムとTIER IVの内部開発ワークフローの両方に価値をもたらしました。発売前は、シミュレーションを実行するにはAutowareとシミュレーター自体の両方に関する深い知識が必要であり、新規参加者にとってエントリー障壁が高かった。AWSIMは、チュートリアルや、完全なAutowareパイプラインを示す事前統合されたワークフローを通じて、開発者が簡単にシミュレーションを開始および実行できるようにすることで、その障壁を低くしました。
そのアクセシビリティが、普及拡大に貢献した。AWSIMは、日本自動車技術会が主催するAIチャレンジの予選でも使用されており、毎年数百人の参加者にAutowareのエコシステムに触れる機会を提供し、オープンソースの自動運転に関するコミュニティの成長を加速させている。
社内的には、AWSIMはAutowareのリリース前にエンドツーエンドの評価をサポートし、特に車線維持や信号認識などのカメラベースの機能における早期検証やデバッグのための実車への依存度を低減することで、開発効率を向上させた。
AWSIMの影響は、社内テストの効率化にとどまらず、より広範な業界における検証にも及ぶ。2025年、このプロジェクトは第17回Unity Awardsで業界イノベーション賞を受賞し、アクセスしやすいオープンソースのシミュレーションを通じて自動運転車セクターのフォワードを推進してきたTIER IVの成功を改めて証明した。
“AWSIMの最も重要な成果は、AWSIMのチュートリアルを見るだけで誰でもシミュレーターをAutowareに接続できる環境を構築できたことです。”
Takatoki Makino - TIER IV
Simulation EngineerAWSIMの未来
今後、TIER IVは、Autowareプロジェクト向けのデジタルツインシミュレーターのリファレンスとして、AWSIMの発展を継続していく予定です。主要な目標の一つは、概念実証試験場の高精度な再現を用いて数万キロメートルに及ぶ走行データを生成し、実車試験だけに頼ることなく、より大規模な評価を可能にすることである。
TIER IV の場合、それはシミュレーションの品質を向上させる以上のことを意味します。これは、より広範なビジョンを支えるものです。すなわち、Autowareの信頼性を強化し、グローバルコミュニティを拡大し、開発者、研究者、業界パートナーが世界中からリーチ、オープンな自動運転エコシステムの構築に近づくことです。


